No linealidades geométricas
Por qué la rigidez deja de ser constante cuando la deformación cambia la geometría, y cómo lo trata el solver.
Acerca de las no linealidades geométricas
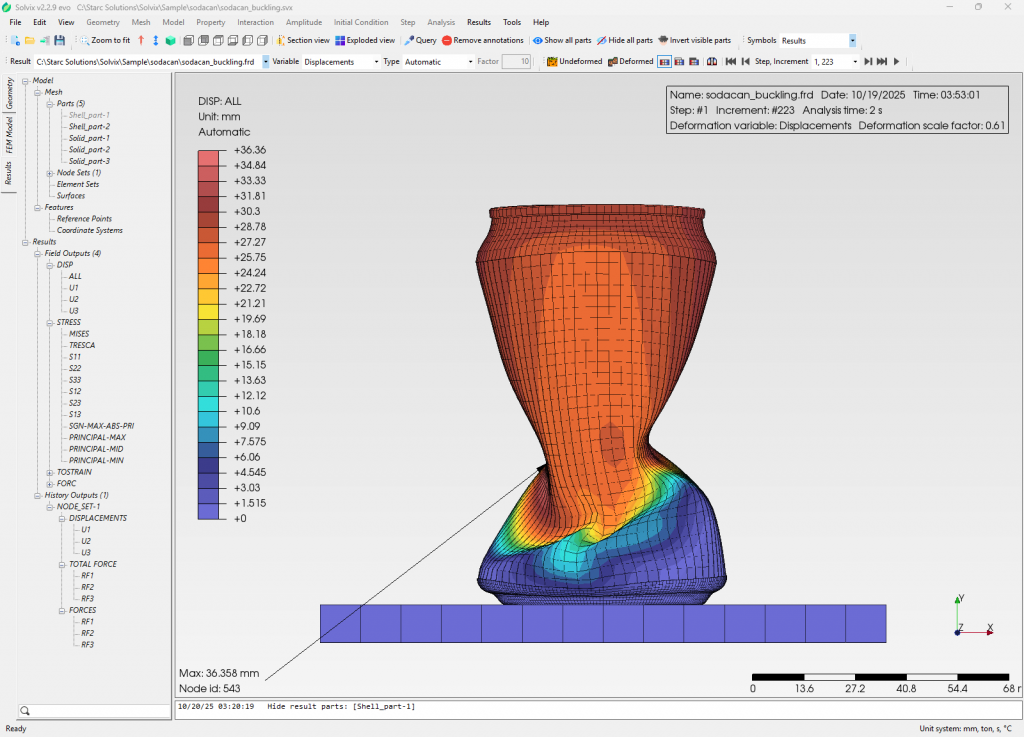
En el método de los elementos finitos (FEM), la no linealidad geométrica se produce cuando la rigidez de una estructura cambia significativamente a medida que se deforma. Esto ocurre porque los desplazamientos, las rotaciones o las deformaciones son lo bastante grandes como para alterar la geometría del componente, lo que a su vez afecta a su comportamiento portante.
En un análisis lineal estándar se parte de una hipótesis clave: «pequeños desplazamientos». Esto permite suponer que la matriz de rigidez \([K]\) es constante. La ecuación de gobierno es la simple ecuación lineal:
En un análisis no lineal esta hipótesis no es válida. La rigidez misma pasa a ser función del desplazamiento, \([K(u)]\). La relación entre fuerza y desplazamiento ya no es una línea recta.
Esta no linealidad se debe principalmente a dos fenómenos:
Grandes desplazamientos y grandes rotaciones
Esto ocurre cuando una estructura se mueve o gira de forma significativa, aunque el material en sí no se estire mucho (es decir, las deformaciones son pequeñas). El ejemplo clásico es una caña de pescar o una estructura de paredes delgadas. La nueva posición deformada del componente cambia la forma en que resiste la carga. Este efecto también es responsable del endurecimiento por tensión, en el que una carga de tracción (como en una cuerda de guitarra) aumenta la rigidez transversal de la estructura.
Grandes deformaciones
Esto ocurre cuando el propio material se estira o deforma de forma significativa, como en la conformación de metales o en componentes de goma. La propia definición de deformación debe actualizarse para tener en cuenta estos cambios grandes.
Explicaciones matemáticas
La base matemática de la no linealidad geométrica radica en cómo definimos la deformación y formulamos las ecuaciones de equilibrio.
La relación no lineal deformación-desplazamiento
En el análisis lineal se utiliza el tensor de deformación de ingeniería, que solo incluye los términos de primer orden (lineales) de los gradientes de desplazamiento.
Para la no linealidad geométrica debe utilizarse una definición más compleja, como el tensor de deformación de Green-Lagrange \((E)\). Este tensor incluye términos de orden superior (cuadráticos) de los gradientes de desplazamiento, que capturan los efectos no lineales.
El tensor de deformación de Green-Lagrange en 3D se define como:
Analicemos esta expresión:
- \(u_i, u_j, u_k\) son las componentes del desplazamiento (en \(x, y, z\) ).
- \(X_i, X_j\) son las coordenadas en la posición original no deformada.
- \(\underbrace{ \frac{1}{2} \left( \frac{\partial u_i}{\partial X_j} + \frac{\partial u_j}{\partial X_i} \right) }_{\text{Linear Part}}\) : esta es la conocida deformación lineal de ingeniería.
- \(\underbrace{ \frac{1}{2} \left( \sum_{k=1}^{3} \frac{\partial u_k}{\partial X_i} \frac{\partial u_k}{\partial X_j} \right) }_{\text{Nonlinear Part}}\): estos son los términos cuadráticos que tienen en cuenta los grandes desplazamientos y rotaciones.
Dado que la definición de deformación \({E}\) es ahora una función no lineal (cuadrática) de los desplazamientos \({u}\) , la matriz de rigidez resultante también será función de \({u}\) .
La ecuación de equilibrio no lineal
Como la rigidez no es constante, no es posible resolver \([K]{u} = {F}\) en un solo paso. En su lugar, el problema debe resolverse de forma iterativa, normalmente con un método incremental de pasos de carga (como el método de Newton-Raphson).
Se parte de la ecuación de equilibrio de gobierno, que establece que las fuerzas internas \({F_{int}}\) deben equilibrar las fuerzas externas \({F_{ext}}\) :
donde \({R}\) es el vector de fuerzas residuales o desequilibradas. El objetivo del solucionador es encontrar el desplazamiento \({u}\) que anula este vector residual.
Para resolverla de forma iterativa, se linealiza la ecuación en el estado de desplazamiento actual, lo que introduce la matriz de rigidez tangente \([K_T]\) . Esta matriz representa la tangente a la curva fuerza-desplazamiento en el punto actual.
La matriz de rigidez tangente \([K_T]\) es la derivada del vector de fuerzas internas respecto al desplazamiento. Está compuesta por dos partes:
- \([K_0]\) es la matriz de rigidez del material estándar (la misma que se utiliza en el análisis lineal). Depende de las propiedades del material (por ejemplo, el módulo de Young) y de la geometría del elemento.
- \([K_G(u, \sigma)]\) es la matriz de rigidez geométrica (también llamada matriz de rigidez de «tensión inicial» o «diferencial»). Esta matriz tiene en cuenta explícitamente la no linealidad geométrica. Depende del estado de desplazamiento actual \({u}\) y del estado tensional resultante \({\sigma}\) en el elemento. Es el término que captura efectos como el endurecimiento por tensión.
En una solución FEM práctica, el solucionador realiza lo siguiente para cada paso de carga:
- Aplica un incremento de la carga externa \({F_{ext}}\) .
- Calcula la rigidez tangente \([K_T]\) a partir del estado actual.
- Resuelve un desplazamiento incremental \({\Delta u}\).
- Actualiza el desplazamiento total: \({u}_{new} = {u}_{old} + {\Delta u}\) .
- Calcula las nuevas fuerzas internas \({F_{int}}\) y el residuo \({R}\) .
- Si \({R}\) no es próximo a cero, repite los pasos 2 a 5 hasta que la solución converja.
Formulaciones lagrangianas total y actualizada
Por último, existen dos marcos principales para aplicar estas ecuaciones:
- Lagrangiana total (TL): todos los cálculos se refieren a la configuración original no deformada. Utiliza la deformación de Green-Lagrange y el tensor de tensiones correspondiente, el segundo de Piola-Kirchhoff. Es habitual en problemas con grandes desplazamientos pero deformaciones relativamente pequeñas (por ejemplo, vigas flexibles).
- Lagrangiana actualizada (UL): los cálculos se realizan respecto a la última configuración de equilibrio conocida. El sistema de coordenadas y la matriz de rigidez se actualizan tras cada paso de carga convergido. Este marco suele utilizar la tensión de Cauchy («verdadera») y es más adecuado para problemas con deformaciones muy grandes, como la conformación de metales.