Não linearidades geométricas
Por que a rigidez deixa de ser constante quando a deformação altera a geometria, e como o solver trata isso.
Sobre não linearidades geométricas
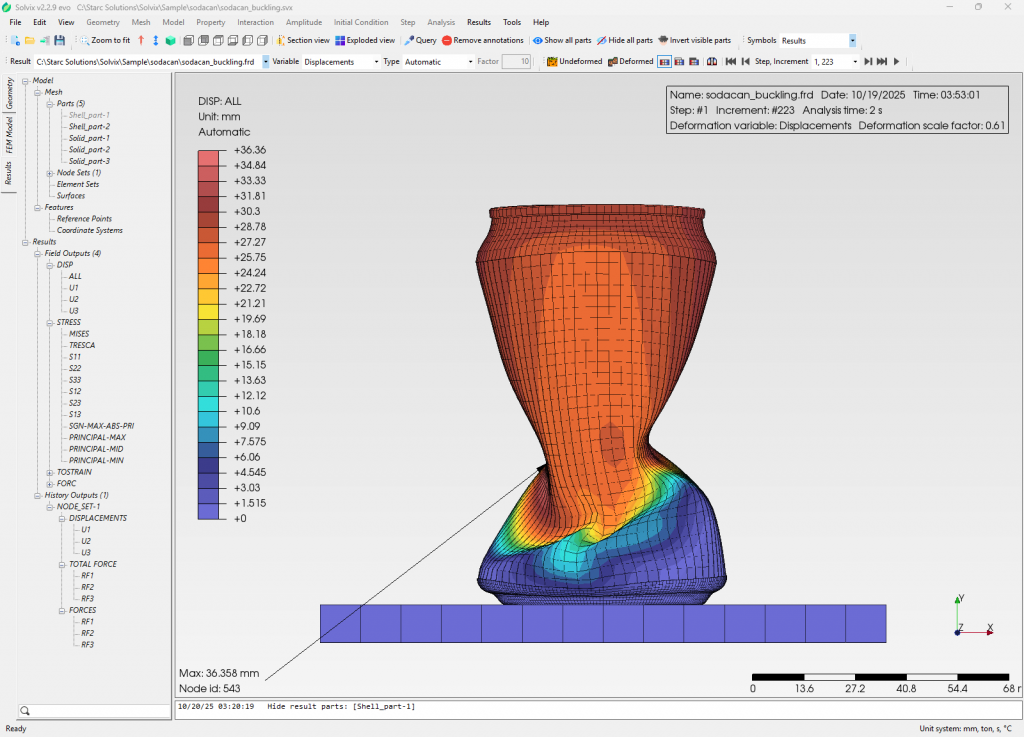
No Método dos Elementos Finitos (FEM), a não linearidade geométrica ocorre quando a rigidez de uma estrutura muda significativamente à medida que ela se deforma. Isso acontece porque os deslocamentos, rotações ou deformações são grandes o suficiente para alterar a geometria do componente, o que, por sua vez, afeta seu comportamento de suporte de carga.
Em uma análise linear padrão, fazemos uma premissa fundamental: “pequenos deslocamentos”. Isso nos permite assumir que a matriz de rigidez \([K]\) é constante. A equação governante é a simples e linear:
Em uma análise não linear , essa premissa é inválida. A própria rigidez se torna uma função do deslocamento, \([K(u)]\). A relação entre força e deslocamento deixa de ser uma linha reta.
Essa não linearidade é causada principalmente por dois fenômenos:
Grandes deslocamentos e grandes rotações
É quando uma estrutura se move ou gira significativamente, mesmo que o próprio material não esteja se esticando muito (ou seja, as deformações são pequenas). O exemplo clássico é uma vara de pescar ou uma estrutura de parede fina. A nova posição deformada do componente altera como ele resiste à carga. Esse efeito também é responsável pelo endurecimento por tensão, em que uma carga de tração (como em uma corda de violão) aumenta a rigidez transversal da estrutura.
Grandes deformações
Isso ocorre quando o próprio material é significativamente esticado ou deformado, como na conformação de metais ou em componentes de borracha. A própria definição de deformação deve ser atualizada para considerar essas grandes mudanças.
Explicações matemáticas
A base matemática da não linearidade geométrica está em como definimos a deformação e formulamos as equações de equilíbrio.
A relação não linear deformação-deslocamento
Na análise linear, usamos o tensor de deformação de engenharia, que inclui apenas os termos de primeira ordem (lineares) dos gradientes de deslocamento.
Para a não linearidade geométrica, devemos usar uma definição mais complexa, como o tensor de deformação de Green-Lagrange \((E)\). Este tensor inclui termos de ordem superior (quadráticos) dos gradientes de deslocamento, que capturam os efeitos não lineares.
O tensor de deformação de Green-Lagrange 3D é definido como:
Vamos detalhar isso:
- \(u_i, u_j, u_k\) são os componentes do deslocamento (em \(x, y, z\) ).
- \(X_i, X_j\) são as coordenadas na posição original, não deformada.
- \(\underbrace{ \frac{1}{2} \left( \frac{\partial u_i}{\partial X_j} + \frac{\partial u_j}{\partial X_i} \right) }_{\text{Linear Part}}\) : esta é a familiar deformação de engenharia linear.
- \(\underbrace{ \frac{1}{2} \left( \sum_{k=1}^{3} \frac{\partial u_k}{\partial X_i} \frac{\partial u_k}{\partial X_j} \right) }_{\text{Nonlinear Part}}\): estes são os termos quadráticos que consideram grandes deslocamentos e rotações.
Como a definição de deformação \({E}\) agora é uma função não linear (quadrática) dos deslocamentos \({u}\) , a matriz de rigidez resultante também será uma função de \({u}\) .
A equação de equilíbrio não linear
Como a rigidez não é constante, não podemos resolver \([K]{u} = {F}\) em um único passo. Em vez disso, o problema deve ser resolvido iterativamente, geralmente com um método incremental de passos de carga (como o método de Newton-Raphson).
Começamos com a equação de equilíbrio governante, que estabelece que as forças internas \({F_{int}}\) devem equilibrar as forças externas \({F_{ext}}\) :
Onde \({R}\) é o vetor de forças residuais, ou desequilibradas. O objetivo do solver é encontrar o deslocamento \({u}\) que torna esse vetor residual nulo.
Para resolver isso iterativamente, linearizamos a equação no estado de deslocamento atual, o que introduz a matriz de rigidez tangente \([K_T]\) . Essa matriz representa a tangente à curva força-deslocamento no ponto atual.
A matriz de rigidez tangente \([K_T]\) é a derivada do vetor de forças internas em relação ao deslocamento. Ela é composta de duas partes:
- \([K_0]\) é a matriz de rigidez de material padrão (a mesma usada na análise linear). Ela depende das propriedades do material (por exemplo, o Módulo de Young) e da geometria do elemento.
- \([K_G(u, \sigma)]\) é a matriz de rigidez geométrica (também chamada de matriz de rigidez de “tensão inicial” ou “diferencial”). Essa matriz considera explicitamente a não linearidade geométrica. Ela depende do estado de deslocamento atual \({u}\) e do estado de tensão resultante \({\sigma}\) no elemento. É este termo que captura efeitos como o endurecimento por tensão.
Em uma solução FEM prática, o solver faz o seguinte para cada passo de carga:
- Aplica um incremento da carga externa \({F_{ext}}\) .
- Calcula a rigidez tangente \([K_T]\) com base no estado atual.
- Resolve um deslocamento incremental \({\Delta u}\).
- Atualiza o deslocamento total: \({u}_{new} = {u}_{old} + {\Delta u}\) .
- Calcula as novas forças internas \({F_{int}}\) e o resíduo \({R}\) .
- Se \({R}\) não estiver próximo de zero, repete as etapas 2 a 5 até que a solução convirja.
Formulações lagrangianas total e atualizada
Por fim, há dois referenciais principais para aplicar essas equações:
- Lagrangiana total (TL): todos os cálculos são referidos à configuração original, não deformada. Usa a deformação de Green-Lagrange e o tensor de tensão de Piola-Kirchhoff correspondente de 2ª espécie. Isso é comum em problemas com grandes deslocamentos, mas deformações relativamente pequenas (por exemplo, vigas flexíveis).
- Lagrangiana atualizada (UL): os cálculos são realizados em relação à última configuração de equilíbrio conhecida. O sistema de coordenadas e a matriz de rigidez são atualizados após cada passo de carga convergido. Esse referencial tipicamente usa a tensão de Cauchy (“verdadeira”) e é mais adequado para problemas que envolvem deformações muito grandes, como a conformação de metais.