Geometrische Nichtlinearitäten
Warum die Steifigkeit aufhört, eine Konstante zu sein, sobald die Verformung die Geometrie verändert, und wie der Solver damit umgeht.
Über geometrische Nichtlinearitäten
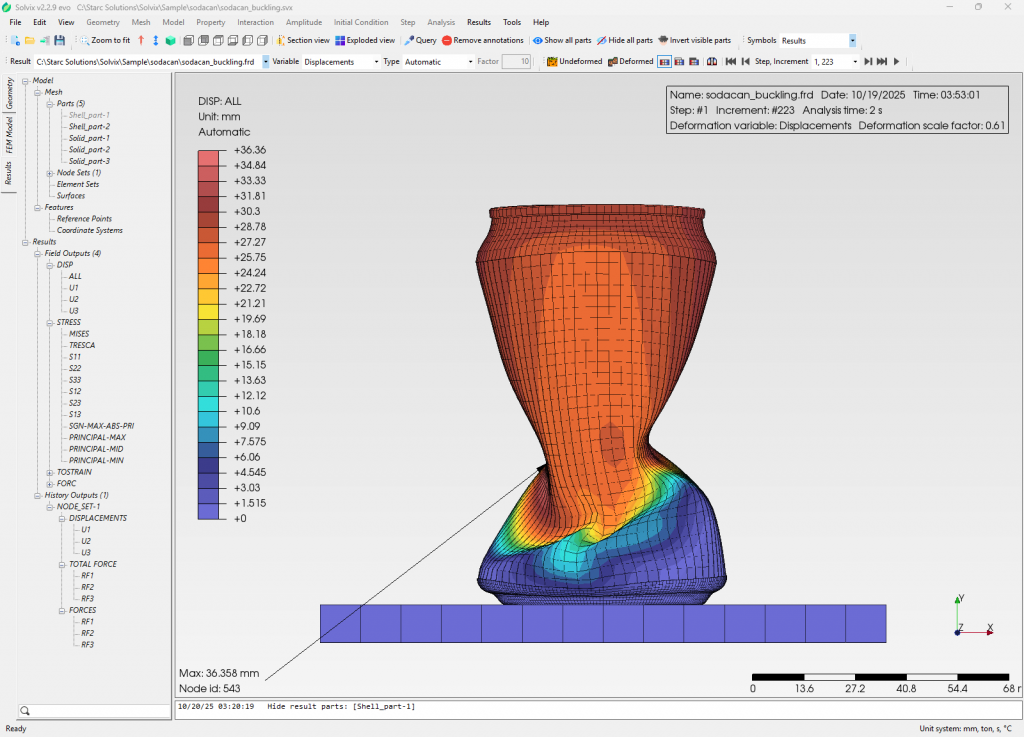
In der Finite-Elemente-Methode (FEM) tritt geometrische Nichtlinearität auf, wenn sich die Steifigkeit eines Bauteils mit seiner Verformung deutlich ändert. Das liegt daran, dass Verschiebungen, Verdrehungen oder Dehnungen so groß sind, dass sie die Geometrie des Bauteils verändern und dadurch sein Tragverhalten beeinflussen.
In einer standardmäßigen linearen Analyse treffen wir eine zentrale Annahme: „kleine Verschiebungen“. Sie erlaubt uns, die Steifigkeitsmatrix \([K]\) als konstant zu betrachten. Die Grundgleichung ist einfach und linear:
In einer nichtlinearen Analyse ist diese Annahme ungültig. Die Steifigkeit selbst wird zu einer Funktion der Verschiebung, \([K(u)]\). Der Zusammenhang zwischen Kraft und Verschiebung ist keine Gerade mehr.
Diese Nichtlinearität wird vor allem durch zwei Phänomene verursacht:
Große Verschiebungen und große Verdrehungen
Das liegt vor, wenn sich ein Bauteil deutlich bewegt oder verdreht, selbst wenn sich das Material kaum dehnt (die Dehnungen also klein sind). Das klassische Beispiel ist eine Angelrute oder ein dünnwandiges Bauteil. Die neue, verformte Lage des Bauteils ändert, wie es der Last widersteht. Dieser Effekt ist auch für die Spannungssteifigkeit verantwortlich, bei der eine Zuglast (etwa an einer Gitarrensaite) die Quersteifigkeit des Bauteils erhöht.
Große Dehnungen
Das tritt auf, wenn das Material selbst deutlich gedehnt oder verformt wird, etwa bei der Metallumformung oder bei Gummi-Bauteilen. Die Definition der Dehnung selbst muss angepasst werden, um diese großen Änderungen zu erfassen.
Mathematische Erläuterungen
Die mathematische Grundlage der geometrischen Nichtlinearität liegt darin, wie wir die Dehnung definieren und die Gleichgewichtsbedingungen formulieren.
Der nichtlineare Zusammenhang zwischen Dehnung und Verschiebung
In der linearen Analyse verwenden wir den Ingenieur-Dehnungstensor, der nur die Terme erster Ordnung (die linearen Terme) der Verschiebungsgradienten enthält.
Für die geometrische Nichtlinearität müssen wir eine komplexere Definition verwenden, etwa den Green-Lagrange-Dehnungstensor \((E)\). Dieser Tensor enthält Terme höherer Ordnung (quadratische Terme) der Verschiebungsgradienten, die die nichtlinearen Effekte erfassen.
Der dreidimensionale Green-Lagrange-Dehnungstensor ist definiert als:
Betrachten wir die einzelnen Teile:
- \(u_i, u_j, u_k\) sind die Verschiebungskomponenten (in \(x, y, z\) ).
- \(X_i, X_j\) sind die Koordinaten in der ursprünglichen, unverformten Lage.
- \(\underbrace{ \frac{1}{2} \left( \frac{\partial u_i}{\partial X_j} + \frac{\partial u_j}{\partial X_i} \right) }_{\text{Linear Part}}\) : Dies ist die bekannte lineare Ingenieur-Dehnung.
- \(\underbrace{ \frac{1}{2} \left( \sum_{k=1}^{3} \frac{\partial u_k}{\partial X_i} \frac{\partial u_k}{\partial X_j} \right) }_{\text{Nonlinear Part}}\): Dies sind die quadratischen Terme, die große Verschiebungen und Verdrehungen berücksichtigen.
Da die Dehnungsdefinition \({E}\) nun eine nichtlineare (quadratische) Funktion der Verschiebungen \({u}\) ist, wird auch die resultierende Steifigkeitsmatrix eine Funktion von \({u}\) sein.
Die nichtlineare Gleichgewichtsbedingung
Da die Steifigkeit nicht konstant ist, lässt sich \([K]{u} = {F}\) nicht in einem Schritt lösen. Stattdessen muss das Problem iterativ gelöst werden, üblicherweise mit einem inkrementellen Lastschrittverfahren (etwa dem Newton-Raphson-Verfahren).
Wir beginnen mit der maßgeblichen Gleichgewichtsbedingung, die besagt, dass die inneren Kräfte \({F_{int}}\) den äußeren Kräften \({F_{ext}}\) das Gleichgewicht halten müssen:
Dabei ist \({R}\) der Vektor der Residuen, also der im Gleichgewicht verbleibenden Kräfte. Ziel des Lösers ist es, die Verschiebung \({u}\) zu finden, bei der dieser Residuenvektor null wird.
Zur iterativen Lösung linearisieren wir die Gleichung im aktuellen Verschiebungszustand; dabei tritt die Tangentensteifigkeitsmatrix \([K_T]\) auf. Diese Matrix stellt die Tangente an die Kraft-Verschiebungs-Kurve im aktuellen Punkt dar.
Die Tangentensteifigkeitsmatrix \([K_T]\) ist die Ableitung des Vektors der inneren Kräfte nach der Verschiebung. Sie besteht aus zwei Teilen:
- \([K_0]\) ist die übliche Materialsteifigkeitsmatrix (dieselbe wie in der linearen Analyse). Sie hängt von den Materialeigenschaften (z. B. dem Elastizitätsmodul) und der Elementgeometrie ab.
- \([K_G(u, \sigma)]\) ist die geometrische Steifigkeitsmatrix (auch „Anfangsspannungs“- oder „Differential“-Steifigkeitsmatrix genannt). Diese Matrix berücksichtigt die geometrische Nichtlinearität ausdrücklich. Sie hängt vom aktuellen Verschiebungszustand \({u}\) und dem daraus folgenden Spannungszustand \({\sigma}\) im Element ab. Dieser Term erfasst Effekte wie die Spannungssteifigkeit.
In einer praktischen FEM-Lösung führt der Löser für jeden Lastschritt Folgendes aus:
- Er bringt ein Inkrement der äußeren Last \({F_{ext}}\) auf.
- Er berechnet die Tangentensteifigkeit \([K_T]\) auf Grundlage des aktuellen Zustands.
- Er löst nach einer inkrementellen Verschiebung \({\Delta u}\) auf.
- Er aktualisiert die Gesamtverschiebung: \({u}_{new} = {u}_{old} + {\Delta u}\) .
- Er berechnet die neuen inneren Kräfte \({F_{int}}\) und das Residuum \({R}\) .
- Ist \({R}\) nicht nahe null, wiederholt er die Schritte 2-5, bis die Lösung konvergiert.
Totale und aktualisierte Lagrangian-Formulierung
Schließlich gibt es zwei grundlegende Rahmenwerke zur Anwendung dieser Gleichungen:
- Total Lagrangian (TL): Alle Berechnungen werden auf die ursprüngliche, unverformte Konfiguration zurückbezogen. Verwendet werden die Green-Lagrange-Dehnung und der zugehörige Spannungstensor nach Piola-Kirchhoff 2. Art. Dies ist üblich bei Problemen mit großen Verschiebungen, aber verhältnismäßig kleinen Dehnungen (z. B. biegsamen Balken).
- Updated Lagrangian (UL): Die Berechnungen erfolgen relativ zur zuletzt bekannten Gleichgewichtskonfiguration. Das Koordinatensystem und die Steifigkeitsmatrix werden nach jedem konvergierten Lastschritt aktualisiert. Dieses Rahmenwerk verwendet üblicherweise die Cauchy-Spannung („wahre“ Spannung) und eignet sich besser für Probleme mit sehr großen Dehnungen, etwa bei der Metallumformung.