Non linearità geometriche
Perché la rigidezza smette di essere costante quando la deformazione modifica la geometria e come il risolutore la gestisce.
Informazioni sulle non linearità geometriche
Nel metodo degli elementi finiti (FEM), la non linearità geometrica si verifica quando la rigidezza di una struttura cambia in modo significativo mentre si deforma. Ciò accade perché gli spostamenti, le rotazioni o le deformazioni sono abbastanza grandi da alterare la geometria del componente, il che a sua volta ne modifica il comportamento portante.
In un’analisi lineare standard si assume un’ipotesi chiave: “piccoli spostamenti”. Questo ci consente di assumere costante la matrice di rigidezza \([K]\). L’equazione dominante è quella semplice e lineare:
In un’analisi non lineare questa ipotesi non è valida. La rigidezza stessa diventa funzione dello spostamento, \([K(u)]\). La relazione tra forza e spostamento non è più una retta.
Questa non linearità è causata principalmente da due fenomeni:
Grandi spostamenti e grandi rotazioni
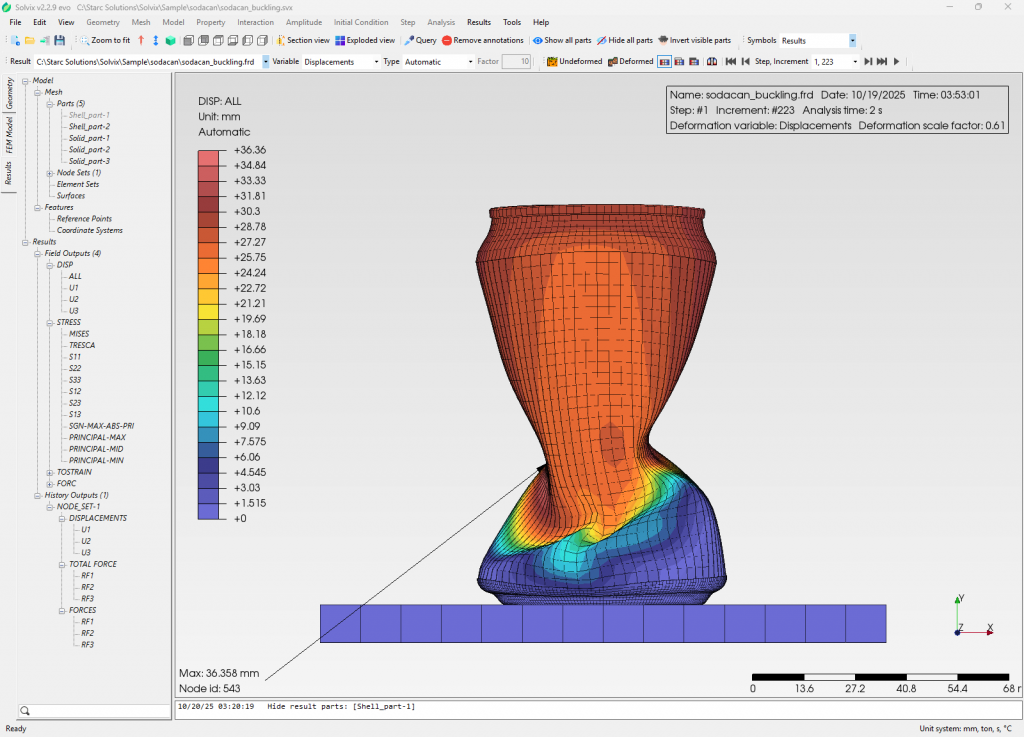
Si ha quando una struttura si sposta o ruota in modo significativo, anche se il materiale in sé non si allunga molto (cioè le deformazioni sono piccole). L’esempio classico è una canna da pesca o una struttura a parete sottile. La nuova posizione deformata del componente cambia il modo in cui questo resiste al carico. Questo effetto è responsabile anche dell’irrigidimento per tensione, per cui un carico di trazione (come su una corda di chitarra) aumenta la rigidezza trasversale della struttura.
Grandi deformazioni
Si verificano quando il materiale stesso è allungato o deformato in modo significativo, come nella formatura dei metalli o nei componenti in gomma. La definizione stessa di deformazione deve essere aggiornata per tenere conto di queste grandi variazioni.
Spiegazioni matematiche
La base matematica della non linearità geometrica risiede nel modo in cui definiamo la deformazione e formuliamo le equazioni di equilibrio.
La relazione non lineare tra deformazione e spostamento
Nell’analisi lineare si usa il tensore della deformazione ingegneristica, che comprende solo i termini del primo ordine (lineari) dei gradienti di spostamento.
Per la non linearità geometrica occorre usare una definizione più complessa, come il tensore della deformazione di Green-Lagrange \((E)\). Questo tensore comprende termini di ordine superiore (quadratici) dei gradienti di spostamento, che descrivono gli effetti non lineari.
Il tensore tridimensionale della deformazione di Green-Lagrange è definito come:
Analizziamo questa espressione:
- \(u_i, u_j, u_k\) sono le componenti dello spostamento (in \(x, y, z\) ).
- \(X_i, X_j\) sono le coordinate nella posizione originale, non deformata.
- \(\underbrace{ \frac{1}{2} \left( \frac{\partial u_i}{\partial X_j} + \frac{\partial u_j}{\partial X_i} \right) }_{\text{Linear Part}}\) : è la nota deformazione ingegneristica lineare.
- \(\underbrace{ \frac{1}{2} \left( \sum_{k=1}^{3} \frac{\partial u_k}{\partial X_i} \frac{\partial u_k}{\partial X_j} \right) }_{\text{Nonlinear Part}}\): sono i termini quadratici che tengono conto dei grandi spostamenti e delle grandi rotazioni.
Poiché la definizione di deformazione \({E}\) è ora una funzione non lineare (quadratica) degli spostamenti \({u}\) , anche la matrice di rigidezza risultante sarà funzione di \({u}\) .
L’equazione di equilibrio non lineare
Poiché la rigidezza non è costante, non è possibile risolvere \([K]{u} = {F}\) in un solo passo. Il problema deve invece essere risolto in modo iterativo, di solito con un metodo incrementale a passi di carico (come il metodo di Newton-Raphson).
Si parte dall’equazione di equilibrio dominante, che afferma che le forze interne \({F_{int}}\) devono bilanciare le forze esterne \({F_{ext}}\) :
dove \({R}\) è il vettore delle forze residue, ovvero di squilibrio. L’obiettivo del solutore è trovare lo spostamento \({u}\) che rende nullo questo vettore residuo.
Per risolvere in modo iterativo, si linearizza l’equazione nello stato di spostamento corrente, il che introduce la matrice di rigidezza tangente \([K_T]\) . Questa matrice rappresenta la tangente alla curva forza-spostamento nel punto corrente.
La matrice di rigidezza tangente \([K_T]\) è la derivata del vettore delle forze interne rispetto allo spostamento. È composta da due parti:
- \([K_0]\) è la matrice di rigidezza del materiale standard (la stessa usata nell’analisi lineare). Dipende dalle proprietà del materiale (ad esempio il modulo di Young) e dalla geometria dell’elemento.
- \([K_G(u, \sigma)]\) è la matrice di rigidezza geometrica (detta anche matrice di rigidezza da “tensione iniziale” o “differenziale”). Questa matrice tiene esplicitamente conto della non linearità geometrica. Dipende dallo stato di spostamento corrente \({u}\) e dallo stato di tensione risultante \({\sigma}\) nell’elemento. È il termine che descrive effetti come l’irrigidimento per tensione.
In una soluzione FEM pratica, per ogni passo di carico il solutore svolge le seguenti operazioni:
- Applica un incremento del carico esterno \({F_{ext}}\) .
- Calcola la rigidezza tangente \([K_T]\) in base allo stato corrente.
- Risolve per uno spostamento incrementale \({\Delta u}\).
- Aggiorna lo spostamento totale: \({u}_{new} = {u}_{old} + {\Delta u}\) .
- Calcola le nuove forze interne \({F_{int}}\) e il residuo \({R}\) .
- Se \({R}\) non è prossimo a zero, ripete i passi da 2 a 5 finché la soluzione non converge.
Formulazioni lagrangiane totale e aggiornata
Infine, esistono due quadri di riferimento principali per applicare queste equazioni:
- Lagrangiano totale (TL): tutti i calcoli sono riferiti alla configurazione originale, non deformata. Usa la deformazione di Green-Lagrange e il corrispondente tensore delle tensioni di Piola-Kirchhoff del 2° tipo. È comune per problemi con grandi spostamenti ma deformazioni relativamente piccole (ad esempio travi flessibili).
- Lagrangiano aggiornato (UL): i calcoli sono eseguiti rispetto all’ultima configurazione di equilibrio nota. Il sistema di coordinate e la matrice di rigidezza vengono aggiornati dopo ogni passo di carico convergente. Questo quadro di riferimento usa in genere le tensioni di Cauchy (“vere”) ed è più adatto a problemi con deformazioni molto grandi, come la formatura dei metalli.