Non-linéarités géométriques
Pourquoi la rigidité cesse d'être constante dès que la déformation modifie la géométrie, et comment le solveur le traite.
À propos des non-linéarités géométriques
En méthode des éléments finis (FEM), la non-linéarité géométrique apparaît lorsque la rigidité d’une structure change de façon significative au cours de sa déformation. Cela se produit parce que les déplacements, les rotations ou les déformations sont grands.
Dans une analyse linéaire classique, nous faisons une hypothèse essentielle : les « petits déplacements ». Elle permet de supposer que la matrice de rigidité \([K]\) est constante. L’équation de gouvernement est alors la simple équation linéaire :
Dans une analyse non linéaire , cette hypothèse n’est plus valable. La rigidité elle-même devient une fonction du déplacement, \([K(u)]\). La relation entre effort et déplacement n’est plus une droite.
Cette non-linéarité est principalement due à deux phénomènes :
Grands déplacements et grandes rotations
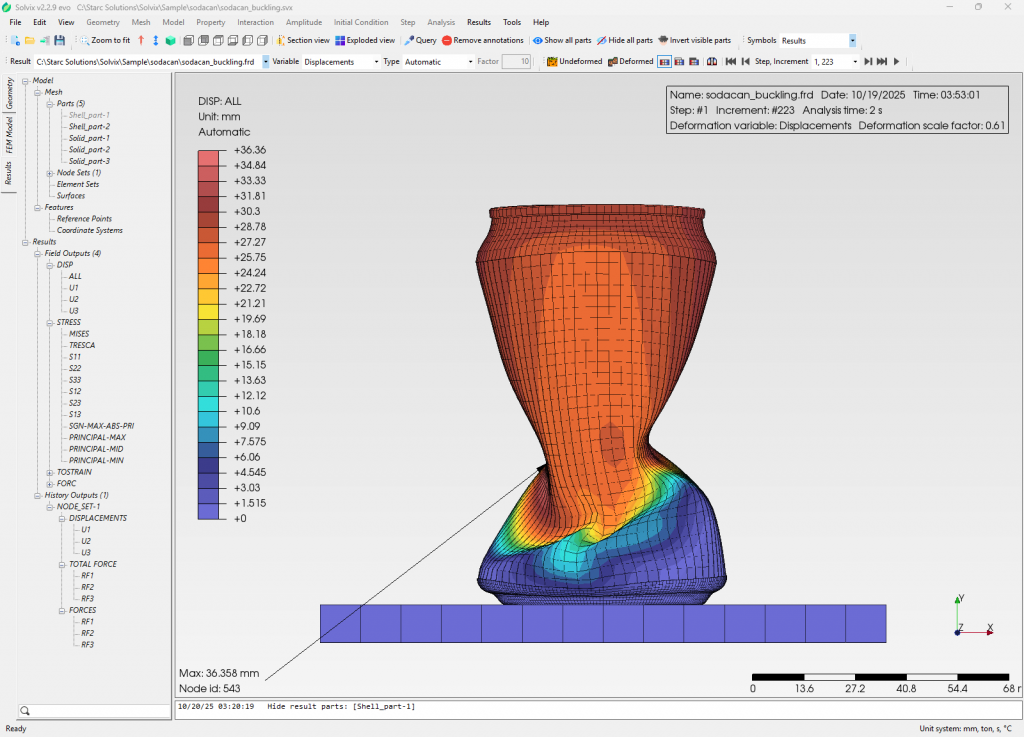
Il s’agit du cas où une structure se déplace ou tourne de façon significative, même si le matériau lui-même ne s’allonge pas beaucoup (les déformations restent petites). L’exemple classique est la canne à pêche ou une structure à paroi mince.
Grandes déformations
Ce cas se produit lorsque le matériau lui-même est fortement étiré ou déformé, comme dans le formage des métaux ou les pièces en caoutchouc. La définition même de la déformation doit être mise à jour pour tenir compte de ces grandes variations.
Explications mathématiques
Le fondement mathématique de la non-linéarité géométrique réside dans la façon dont nous définissons la déformation et formulons les équations d’équilibre.
La relation non linéaire déformation-déplacement
En analyse linéaire, nous utilisons le tenseur des déformations infinitésimales, qui ne comprend que les termes du premier ordre (linéaires) des gradients de déplacement.
Pour la non-linéarité géométrique, nous devons utiliser une définition plus complexe, telle que le tenseur des déformations de Green-Lagrange \((E)\). Ce tenseur comprend des termes d’ordre supérieur (quadratiques) des gradients de déplacement, qui traduisent les effets non linéaires.
Le tenseur des déformations de Green-Lagrange en 3D est défini par :
Détaillons cette expression :
- \(u_i, u_j, u_k\) sont les composantes du déplacement (selon \(x, y, z\) ).
- \(X_i, X_j\) sont les coordonnées dans la position initiale non déformée.
- \(\underbrace{ \frac{1}{2} \left( \frac{\partial u_i}{\partial X_j} + \frac{\partial u_j}{\partial X_i} \right) }_{\text{Linear Part}}\) : il s’agit de la déformation linéaire classique.
- \(\underbrace{ \frac{1}{2} \left( \sum_{k=1}^{3} \frac{\partial u_k}{\partial X_i} \frac{\partial u_k}{\partial X_j} \right) }_{\text{Nonlinear Part}}\) : il s’agit des termes quadratiques qui rendent compte des grands déplacements et des grandes rotations.
Comme la définition de la déformation \({E}\) est désormais une fonction non linéaire (quadratique) des déplacements \({u}\) , la matrice de rigidité résultante sera elle aussi fonction de \({u}\) .
L’équation d’équilibre non linéaire
La rigidité n’étant plus constante, nous ne pouvons pas résoudre \([K]{u} = {F}\) en une seule étape. Le problème doit donc être résolu de manière itérative, généralement par une méthode d’incrémentation de charge (comme la méthode de Newton-Raphson).
Nous partons de l’équation d’équilibre de gouvernement, qui impose que les efforts internes \({F_{int}}\) équilibrent les efforts externes \({F_{ext}}\) :
où \({R}\) est le vecteur des efforts résiduels (déséquilibre). Le solveur doit trouver le déplacement \({u}\) qui annule ce vecteur résiduel.
Pour résoudre le problème de manière itérative, l’équation est linéarisée à l’état de déplacement courant, ce qui introduit la matrice de rigidité tangente \([K_T]\) . Cette matrice représente la tangente à la courbe effort-déplacement au point courant.
La matrice de rigidité tangente \([K_T]\) est la dérivée du vecteur des efforts internes par rapport au déplacement. Elle se compose de deux parties :
- \([K_0]\) est la matrice de rigidité matérielle standard (la même que celle utilisée en analyse linéaire). Elle dépend des propriétés du matériau (par exemple le module d’Young) et de la géométrie de l’élément.
- \([K_G(u, \sigma)]\) est la matrice de rigidité géométrique (aussi appelée matrice de rigidité de « contrainte initiale » ou « différentielle »). Cette matrice rend explicitement compte de la non-linéarité géométrique. Elle dépend de l’état de déplacement courant \({u}\) et de l’état de contrainte résultant \({\sigma}\) dans l’élément. C’est le terme qui traduit des effets tels que le raidissement par la contrainte.
Dans une résolution éléments finis pratique, le solveur effectue les opérations suivantes pour chaque pas de charge :
- Il applique un incrément de la charge externe \({F_{ext}}\) .
- Il calcule la rigidité tangente \([K_T]\) en fonction de l’état courant.
- Il résout le déplacement incrémental \({\Delta u}\).
- Il met à jour le déplacement total : \({u}_{new} = {u}_{old} + {\Delta u}\) .
- Il calcule les nouveaux efforts internes \({F_{int}}\) et le résidu \({R}\) .
- Si \({R}\) n’est pas proche de zéro, il répète les étapes 2 à 5 jusqu’à la convergence de la solution.
Formulations lagrangiennes totale et actualisée
Enfin, il existe deux cadres principaux pour appliquer ces équations :
- Lagrangienne totale (TL) : tous les calculs sont ramenés à la configuration initiale, non déformée. Cette formulation utilise les déformations de Green-Lagrange et le tenseur de contraintes de Piola-Kirchhoff de 2e espèce correspondant. Elle est courante pour les problèmes à grands déplacements mais à déformations relativement petites (par exemple les poutres flexibles).
- Lagrangienne actualisée (UL) : les calculs sont effectués par rapport à la dernière configuration d’équilibre connue. Le système de coordonnées et la matrice de rigidité sont mis à jour après chaque pas de charge convergé. Cette formulation utilise généralement la contrainte de Cauchy (contrainte « vraie ») et convient mieux aux problèmes de très grandes déformations, tels que le formage des métaux.